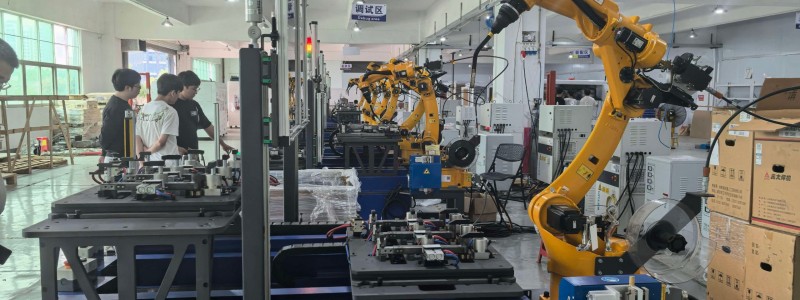
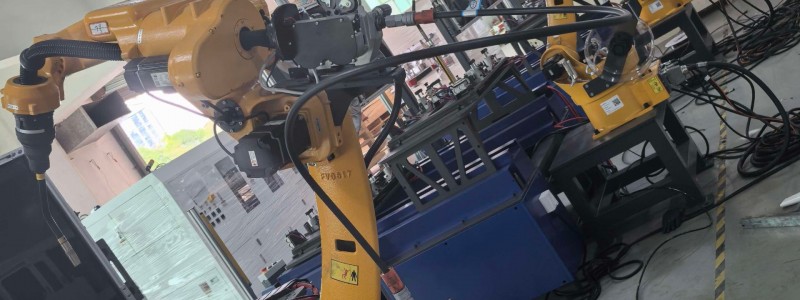
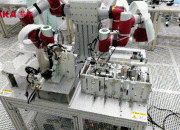
机器人焊接自动化工作站|批量落地调试中本套工作站采用库卡工业焊接机器人,配套焊接电源、双工位工装夹具、安全防护、信号交互系统,实现钢结构件、车架类、框架类工件全自动焊接作业。🔧方案核心配置埃斯顿六轴焊接机器人:运动轨迹平顺,焊缝姿态可控,适合梯子型钢材、框架、钣金、钢结构工件连续焊接,重复定位精度高,焊接成型稳定。双工位工装切换:一边焊接、一边人工上下料,减少设备等待时间,提升产线稼动率。一体化焊
一、硬件识别机器人本体:埃斯顿 ESTUN 六轴弧焊机器人(黄色机型,搭载 MAG 焊接系统、送丝机构)工作站形式:直线型多工位联动机器人弧焊产线工装载体:长条形底座 + 多套气动夹具定位工装,可实现工件批量轮换焊接配套组件:数字化气保焊机(纸箱标识:金太焊机)三色警示灯、安全光栅安全防护多台机器人并排布局,标准化模块化工作站车间标识【调试区】,属于设备集成商出厂前整机联调场景二、产线定位与适用工
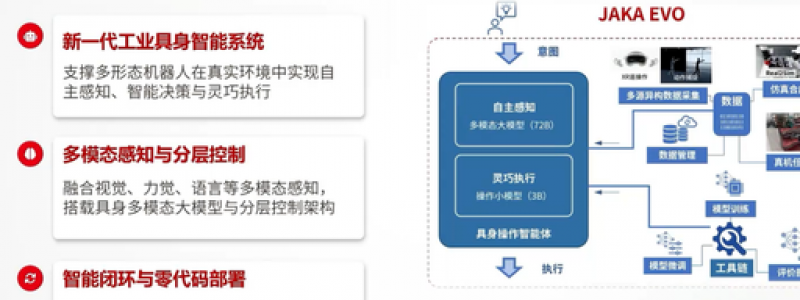
节卡具身智能核心战略:以工业协作机器人为基本盘,采用「软硬件全栈自研 + 大小脑异构融合 + 梯度化硬件本体 + 工业优先、渐进通用」路线,区别于纯人形机器人企业,走制造业场景先行、通用灵巧智能持续演进的产业化路线。技术总纲领:从「点位重复执行机器人」升级为「具备环境理解、任务自规划、小样本泛化、物理柔顺交互的具身智能体」JAKA EVO平台架构一、顶层核心架构:大小脑(快慢系统)分层融合体系节卡
节卡具身智能生态以JAKA EVO 工业具身大脑、JAKA Lumi 轻量化训练平台双系统为核心,构建「全形态硬件本体 + 多模态感知配套 + 全栈软件平台 + 开放开发者社区 + 产学研产业落地」五层闭环生态,打通工业制造、移动复合、人形机器人统一调度,实现感知 - 认知 - 决策 - 执行自主闭环,区别于传统固定点位编程机器人。一、底层硬件底座:全品类具身执行本体(生态 “身体”)覆盖固定协作
节卡具身智能机器人(K1/Kargo/Lumi)核心是自主感知、智能决策、精准执行、持续学习,能在非结构化、动态、复杂场景中完成 “类人” 工作,替代 / 辅助人做精密、重复、危险、柔性任务。一、核心工作内容(通用能力)1. 感知与理解(看、听、触、动)视觉识别:3D/2D 视觉定位、物体识别、无序抓取、缺陷检测力控感知:六维力控(0.1N 级),实现柔性装配、打磨、插拔、力控贴合移动定位:SLA
汽车配件浸涂汽车配件铸造行业为传统制造业,在中国人均汽车保有量快速提升的大环境下,传统的铸造业需要大量的人工进行砂芯成型,协作机器人的出现可以完美的替代这些原本重复单调的工作, 并且可以灵活部署和配置在不同产线上,减少企业的用工成本。节卡机器人0门槛,高性能等特点,为传统的铸造业提供了柔性化制造解决方案,助力企业生产转型。某企业汽车金属件供应商,企业原砂芯机需要两人操作,一人取件、去毛刺,一人进行